英伟达在CoRL发布机器人世界动作模型GR00T 2,波士顿动力给Atlas换上轮子
英伟达在CoRL发布GR00T 2世界动作模型与Isaac Lab 3.0;波士顿动力展示轮式Atlas研究测试平台。
Nvdium 科技|2026年11月10日
英伟达发布GR00T 2
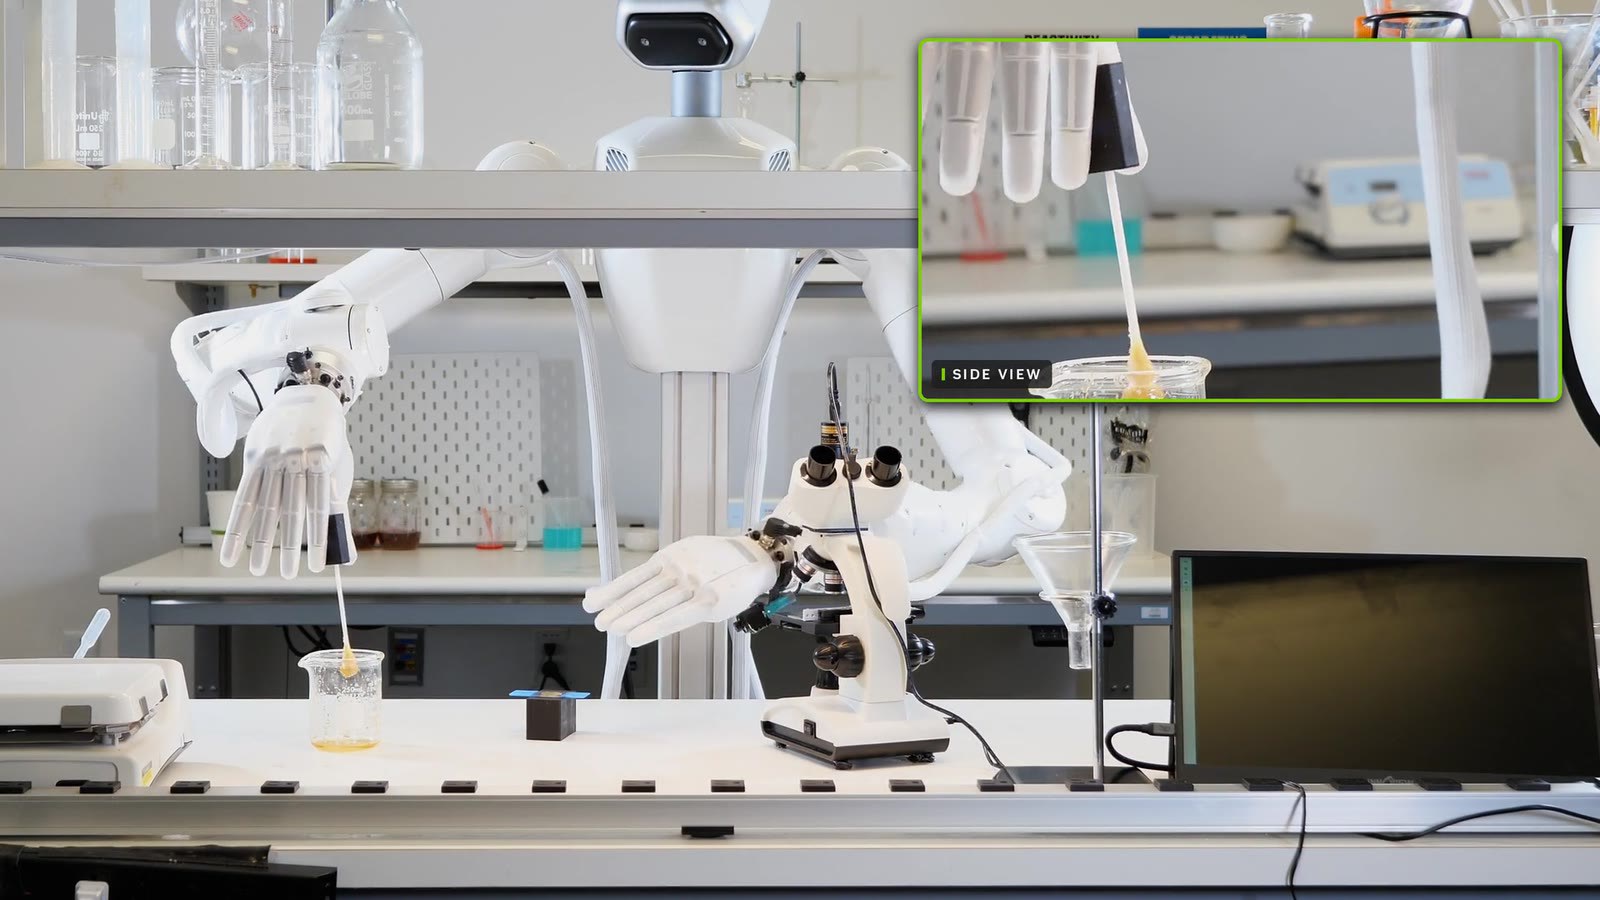
英伟达在美国奥斯汀举行的机器人学习大会CoRL 2026上发布新一代机器人基础模型GR00T 2,并同时推出机器人学习框架Isaac Lab 3.0和一组开放评测基准。
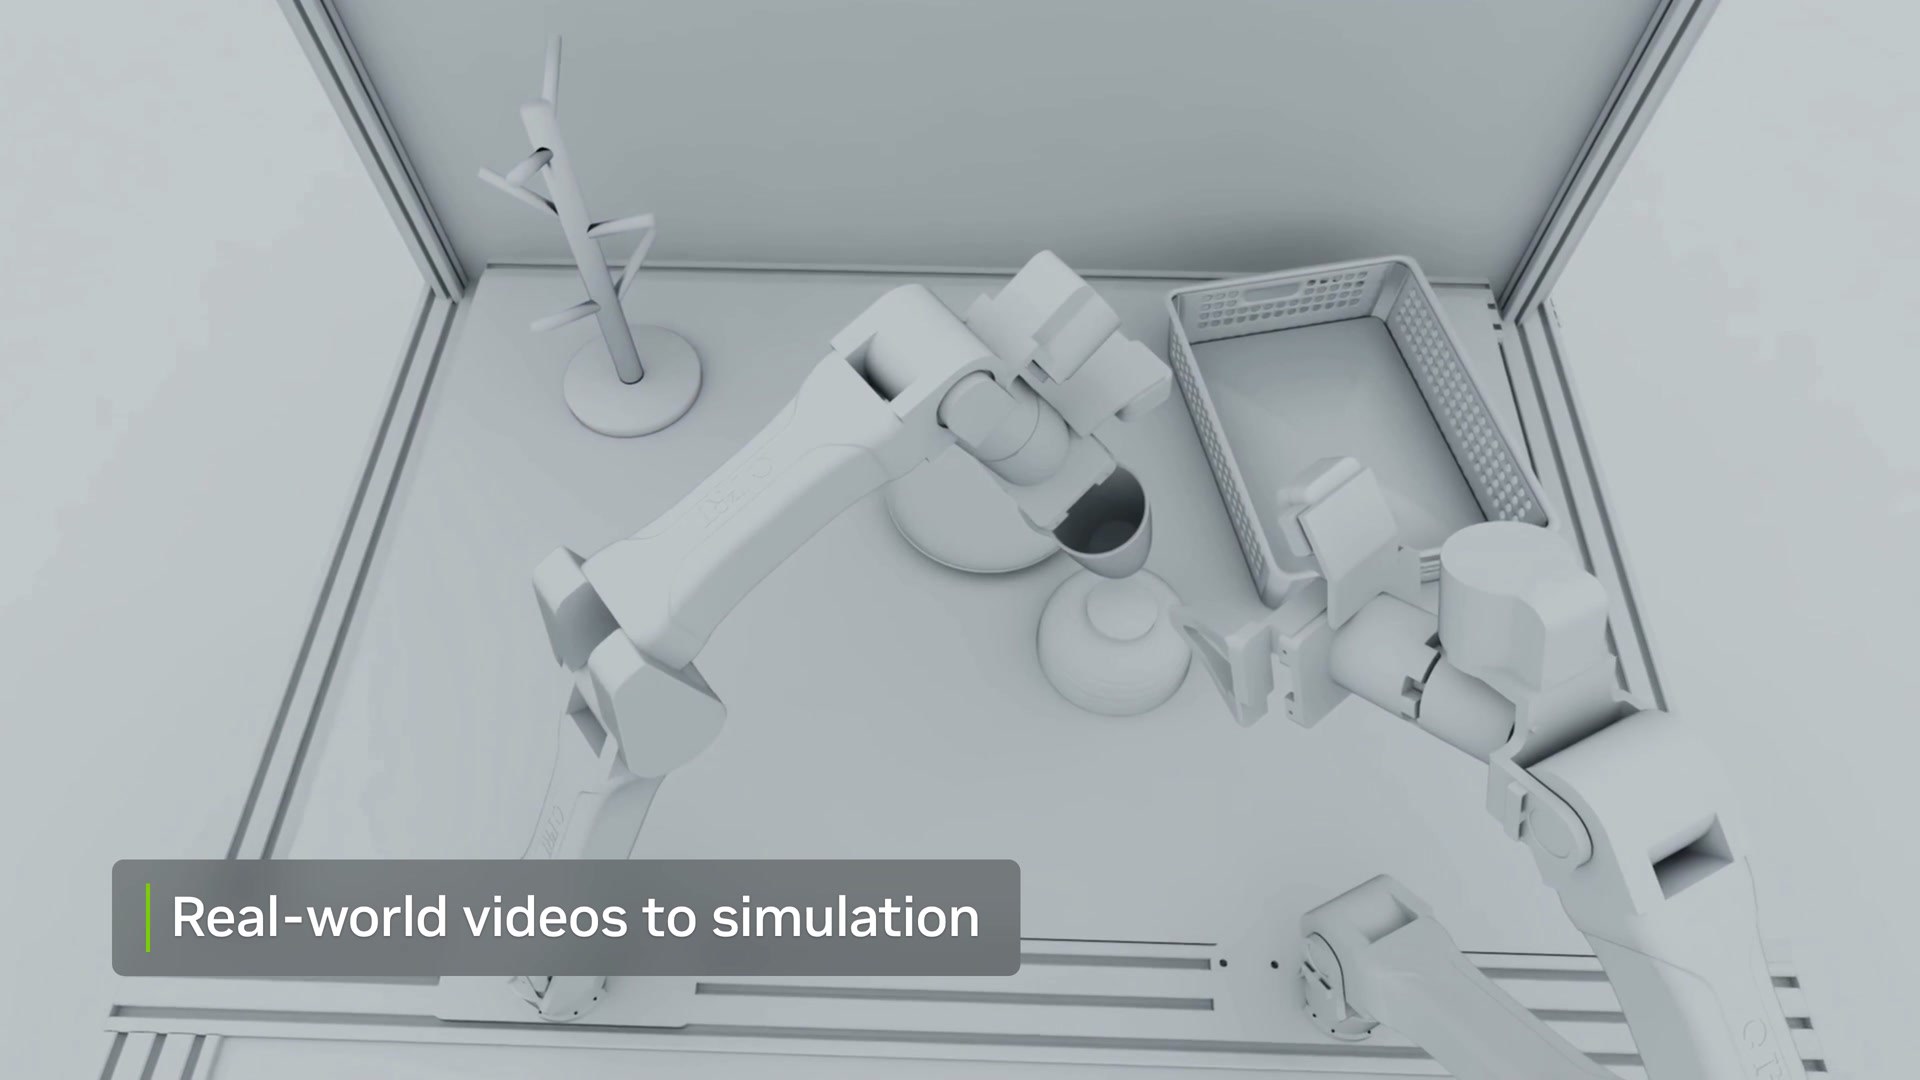
GR00T 2基于英伟达Cosmos构建,是一个“世界动作模型”,在输出机器人动作的同时预测接下来的视频画面,也就是先推演物理交互会怎样发生,再决定怎么动。模型可以运行在平行夹爪机械臂、灵巧手和人形机器人上。
预训练数据由三部分组成:约40.3万小时的人类第一视角工作视频、约1万小时手持UMI夹爪在2897项任务上的演示,以及2.35万小时机器人遥操作数据,其中10万小时人类视频以开源形式发布。英伟达给出的结果显示,在50项目标机器人从未练习过、只在人类视频或其他机器人上出现过的任务中,GR00T 2零样本成功率为40%;每项任务补充5条演示、不到3分钟的机器人数据,在单张RTX 5090上微调30分钟后,成功率提升到95%。只看过人类示范的双五指手机器人,能给实验室漏斗垫滤纸并用洗瓶润湿,成功率65%。
在灵巧操作上,GR00T 2驱动两只22自由度的Sharpa灵巧手完成安装GB300内存条(成功率85%)、组装玩具卡车(65%)等长程任务;在真机上做强化学习后,三项高接触插装任务的成功率提升到88%至96%。由推理模型通过接口调用GR00T 2时,YAM机械臂连续组装三种玩具各100次,每种都成功97次以上,中途能自行从卡顿和错误中恢复。面向人形机器人的轻量版GR00T 2 Turbo可直接在宇树G1自带的Jetson Thor上运行,单次预测耗时124毫秒,配合全身控制器在48次试验中全部完成舀爆米花并递送的任务。英伟达GR00T项目负责人之一Jim Fan将在大会上以“从梦想到行动:世界动作模型与智能体机器人”为题发表主题演讲。
波士顿动力发布轮式Atlas视频
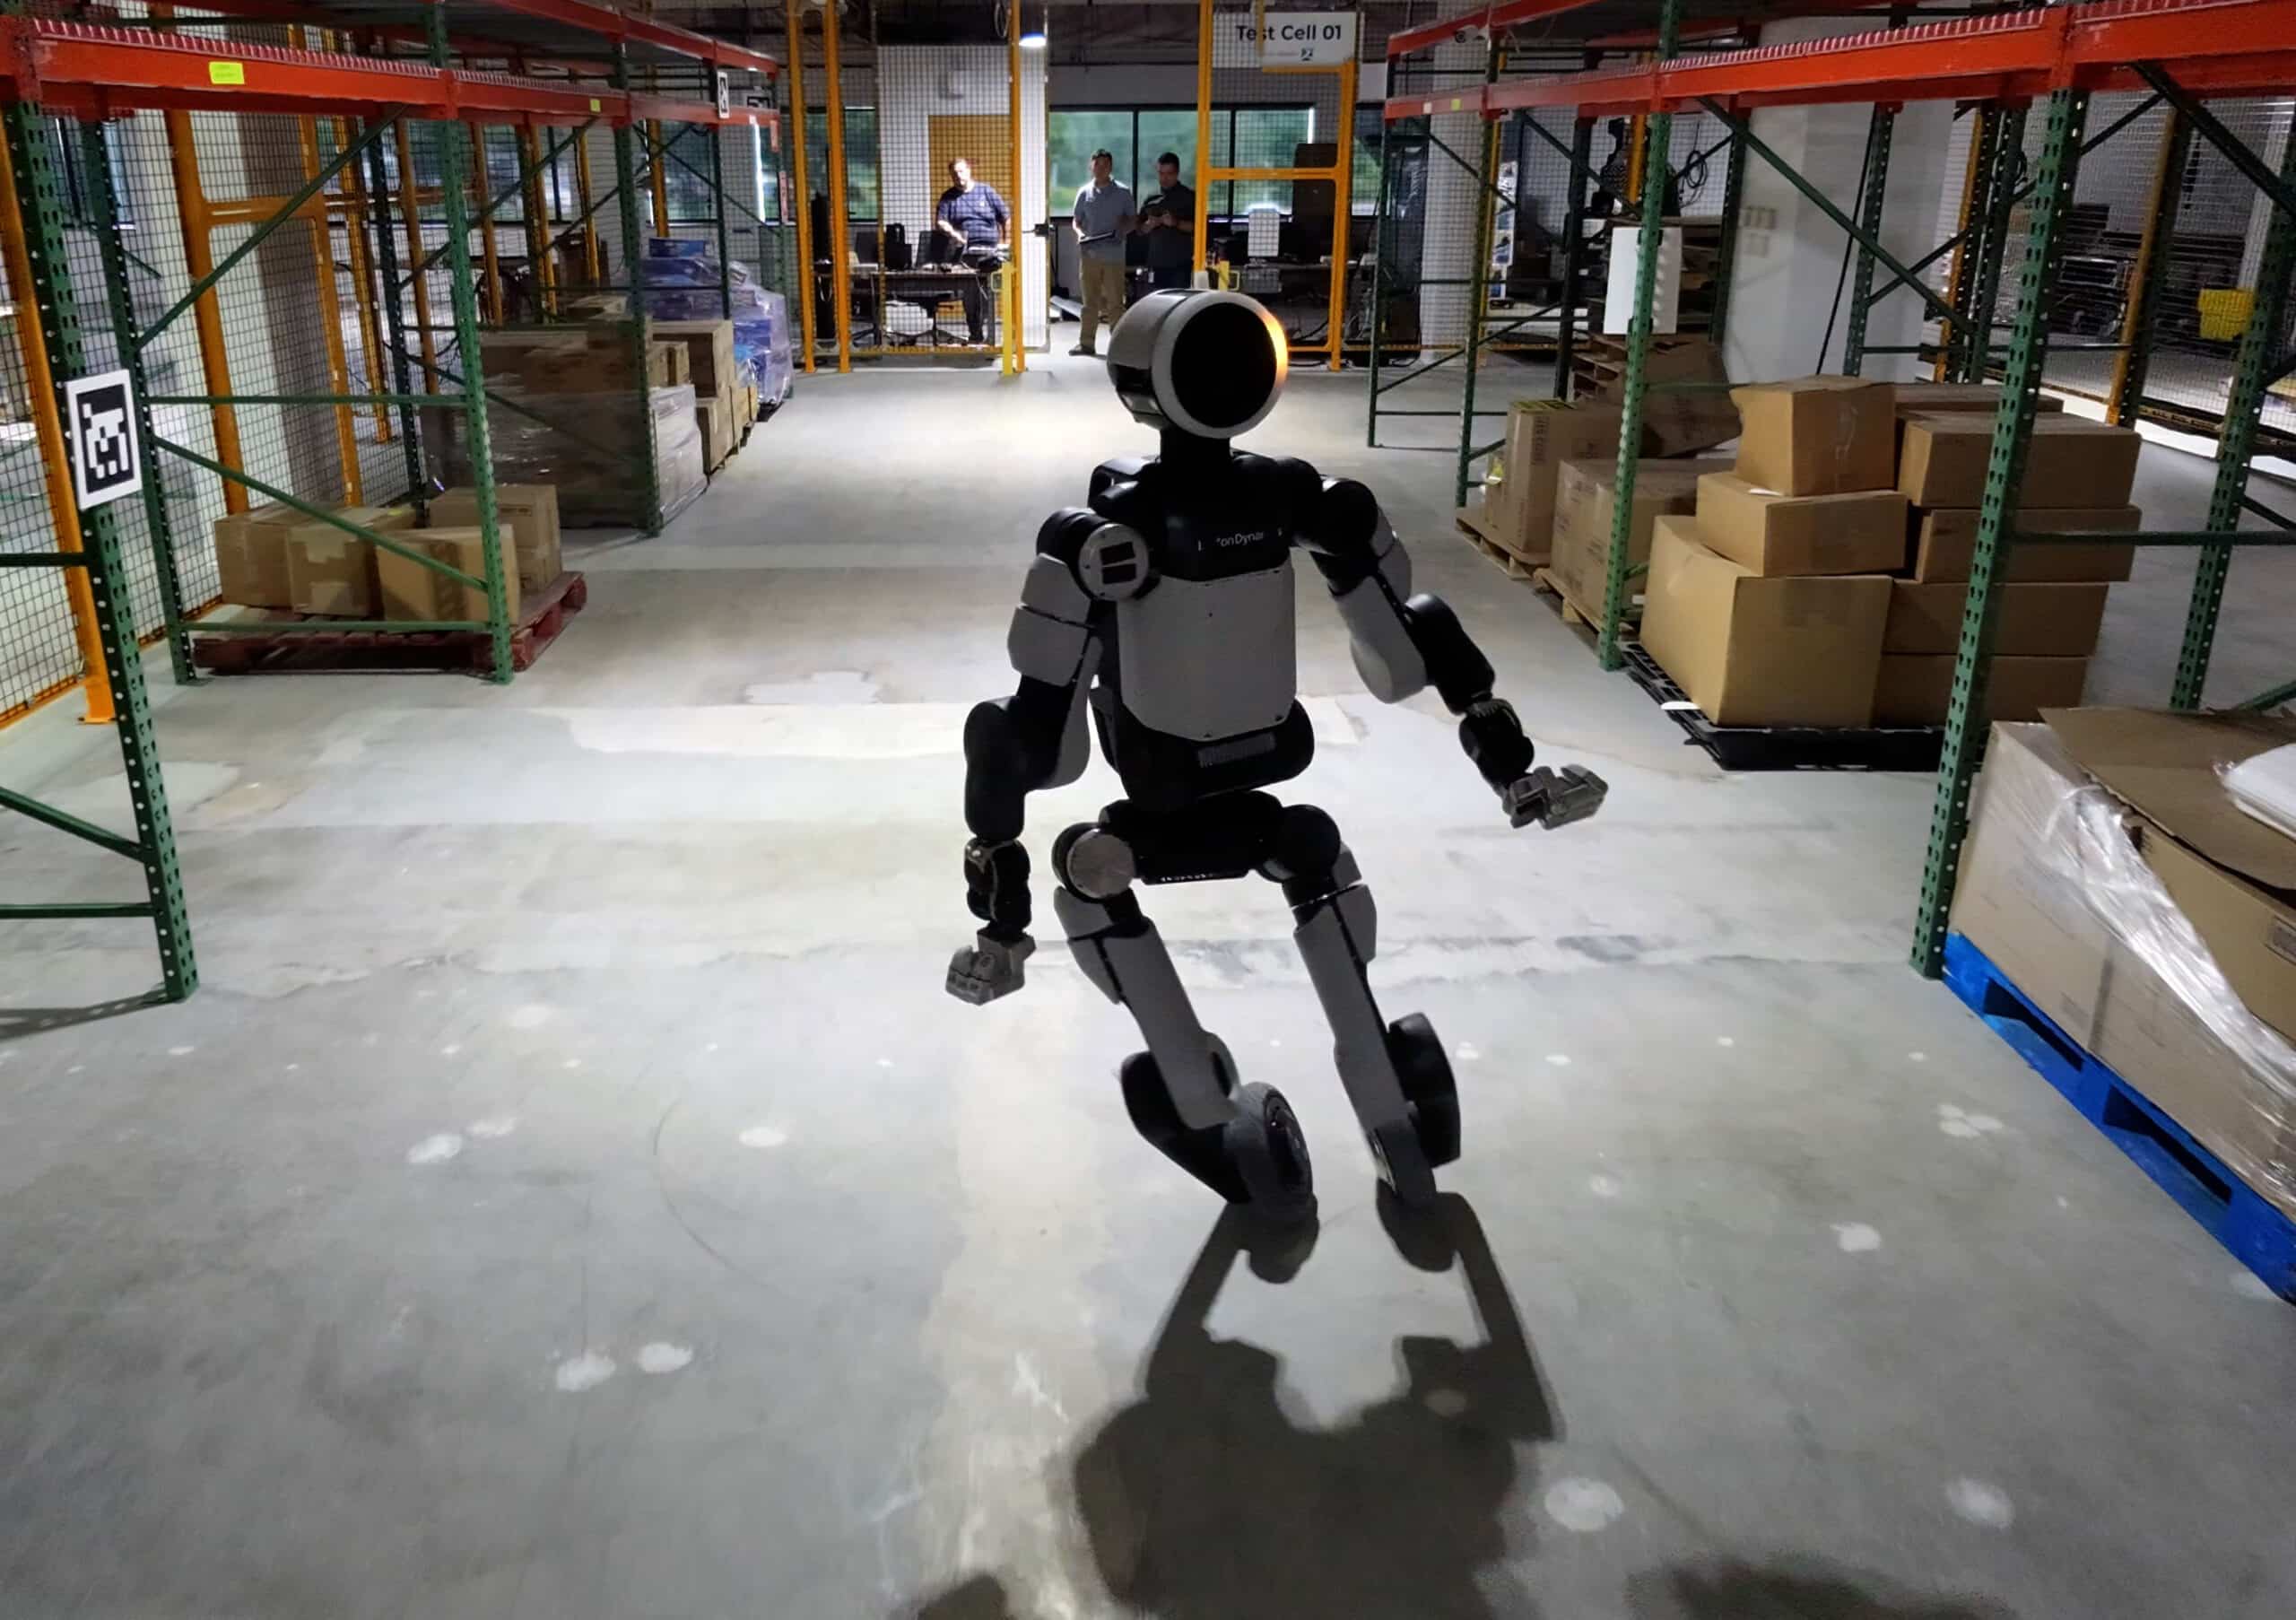
波士顿动力发布新视频,把人形机器人Atlas的双脚换成轮子,让它在模拟仓库中滑行、急停、左右侧移,还完成了一次原地跳转360度。改装只用了一个新零件:一个定制转接件,把现成的滑板车轮毂装到Atlas原有的踝关节执行器上。波士顿动力表示,轮式Atlas不是产品,而是研究测试平台,目的是让电机在高扭矩、高转速下持续承载负荷,检验强化学习训练出的全身控制器能否在执行器接近性能极限时依然可靠工作。侧移动作没有人工编排,是训练过程中自己学会用轮子滚动完成的;360度跳转则来自人类动作捕捉数据,在仿真中训练后直接迁移到真机,一次成功。团队下一步会研究执行器出现故障时,强化学习策略能否自己找到应对方式。