
物理 AI 这一周:能抬车的人形机器人、进奥迪车间的研究平台、与年底开源的基座模型
10 月最后一周,机器人与 AI 出现三条实况:宇树 H2-X 把本体能力演示到极限,敏捷机器人与英伟达把研究整机推进奥迪车间,智元 GO-3 在模型层登榜并宣布开源。
三条连起来看,物理 AI 卡在身体、场地与大脑对齐的速度上。
10 月的最后一周,机器人和 AI 这件事出现了三条值得记下来的实况:一条关于本体能把自己逼到什么程度,一条关于「卖给实验室的整机」怎么变成「车间里的工位」,一条关于模型层开始公开比榜单、比开源。
一、宇树 H2-X:把「力气」演示到极限,然后承认卡点在模型
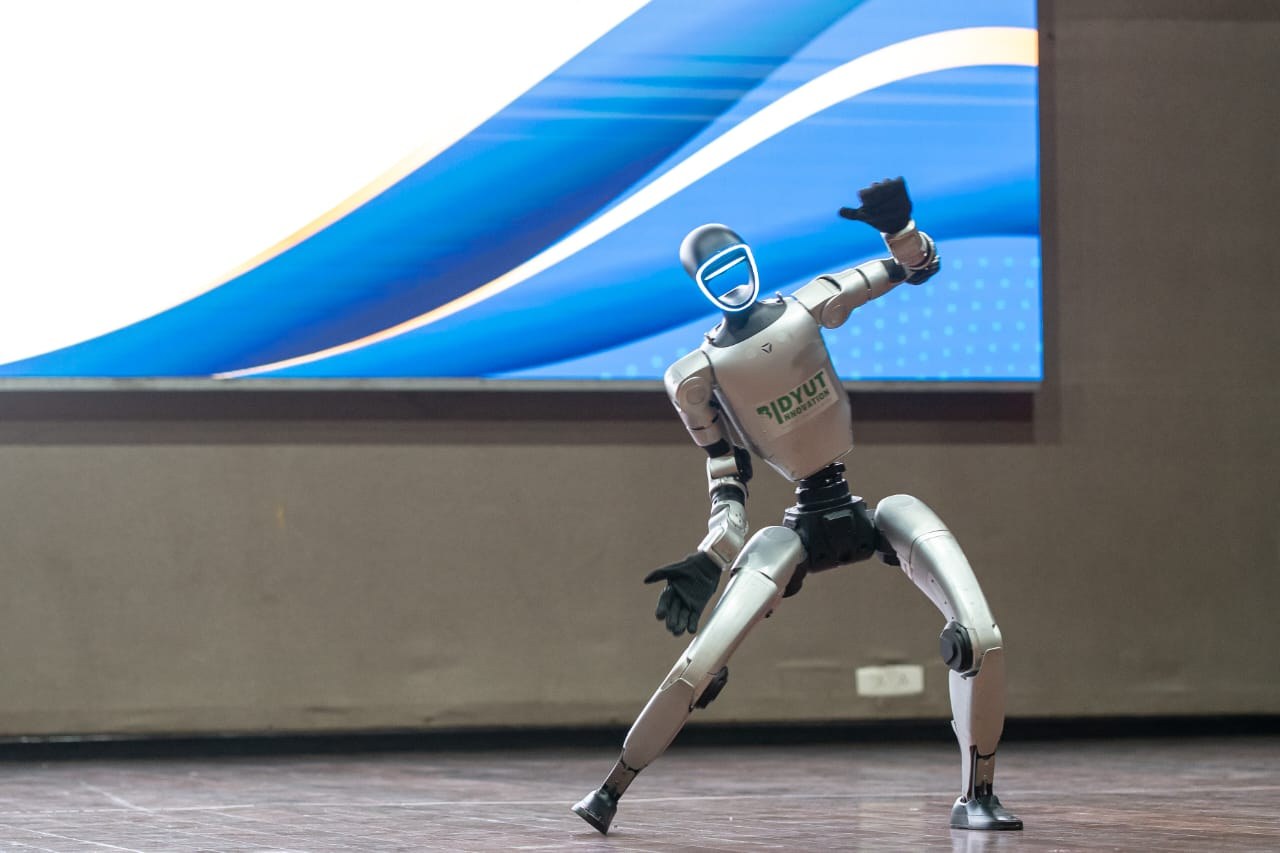
10 月 21 日,宇树发布人形机器人 H2-X。按央视旗下 CCTV+ 的报道,这台身高 170 厘米的机器人在演示视频里抬起一辆汽车、完成凌空飞踢,并从 4 米高度落下后吸收冲击,官方把安防与救援列为主要应用场景。
更有信息量的是创始人王兴兴同一天在杭州的表态。据 CCTV+ 记录,他说人们今天想到 AI,多数想到的是聊天机器人或多模态模型,「但这些系统是为数字世界造的」;当前的核心挑战在于,AI 模型的输入输出,和机器人在真实世界里执行任务的方式对不齐。
他把时间表也给得很具体:具身智能的「ChatGPT 时刻」最快明年出现,也可能要两三年,即使按最慢的估计也不会超过五年;一旦突破,第一年的需求量可能直接到百万台量级。他还提醒行业要提前扩产,并准备相应的算力与芯片。
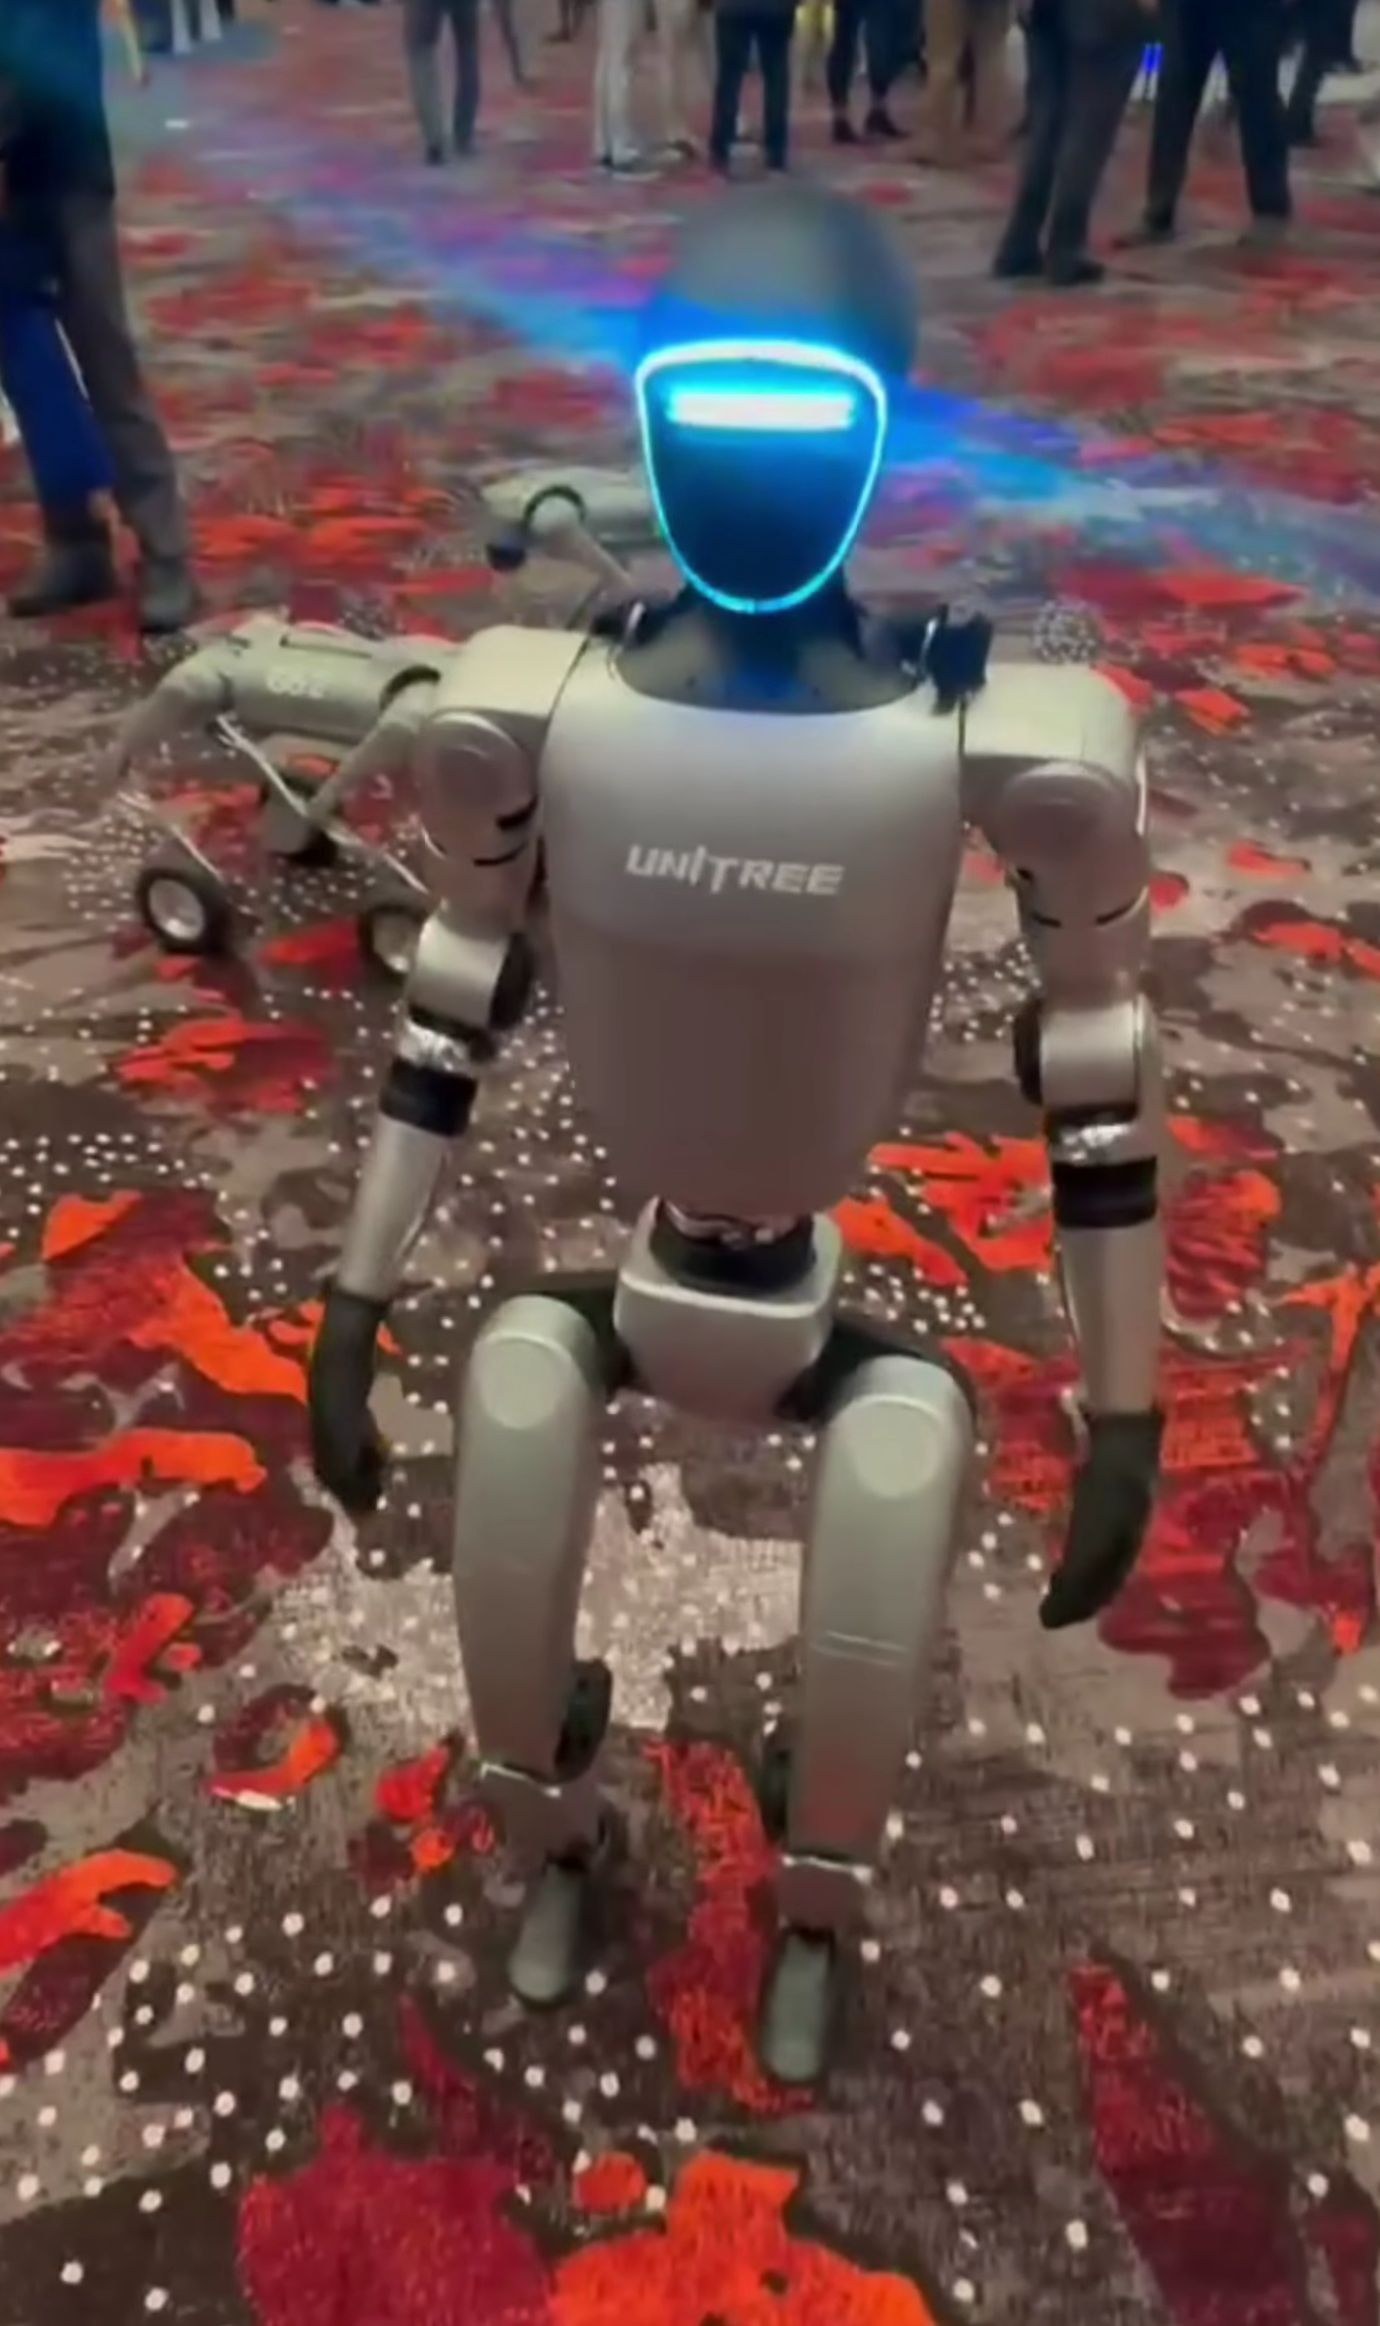
把这两段话放在一起看就很有意思:能抬车的是本体,说不清「什么时候该抬车」的仍然是模型。王兴兴自己把瓶颈指向了接口——模型吐出的东西,和电机需要的东西之间,还隔着一层没有标准答案的翻译。
二、敏捷机器人 + 英伟达:先把整机卖给实验室,再让它进奥迪车间
同一天,在柏林 GTC 大会上,德国的敏捷机器人(Agile Robots)与英伟达发布了研究用人形整机 Agile ONE SN。按 PRNewswire 稿件,这台机器人 1.4 米、43 公斤、共 71 个自由度,装了两只带触觉的五指手,由英伟达 Jetson Thor 驱动,出厂即带开放视觉-语言-动作模型 GR00T 1.7,整套方案基于英伟达 Isaac GR00T 开发平台。在这台研究平台上写出来的东西,可以迁移到工业版整机 Agile ONE,后者计划 2027 年初交付。
更值得注意的是它落在哪儿。敏捷机器人与奥迪、达索系统、英伟达在奥迪英戈尔施塔特工厂有一个联合项目:在奥迪生产实验室里,移动式人形机器人从料箱中取零件,并按最终总装的顺序摆放,这个动作每天要做大约 100 万次。工位不是直接在产线上试的,而是先在达索 DELMIA 的虚拟孪生里跑过,这个孪生由英伟达 Omniverse 加速。
这条新闻真正的信息量不在参数,而在顺序:先卖研究平台给实验室,让全世界的博士生在上面写代码;再用虚拟孪生把工位验证完;最后才搬进车间。英伟达在这条链上同时扮演三个角色——开发平台、算力供应商,以及投资方(它在柏林的两天前刚宣布计划投资敏捷机器人)。同场发布的还有 Diana 7 与 Diana 3 两条机械臂产品线,走的是同一个逻辑:接口统一,科研代码可以直接搬进产线。
三、智元 GO-3:模型层开始比榜单、比开源
国内这一侧的动作在模型层。据上海证券报·中国证券网报道,智元机器人的具身基座模型 GO-3 Preview 登上了三个榜单的首位,并计划在年底开源。榜单的具体口径与对比项,报道中没有展开,这里也不替它下结论——但「先登榜、再开源」这个顺序,本身已经和一年前国内团队的做法不太一样了。
四、这一周的共同信号
第一,演示在逼近物理极限,但「能不能做」和「该不该做」仍然是两件事。抬车、飞踢、抗跌落都是本体与控制的能力边界测试;而王兴兴把瓶颈指向模型接口,说明行业自己清楚下一关在哪。
第二,平台化成了落地的标准姿势。卖整机、预装开放模型、用虚拟孪生验证工位、再迁移到工业型号——这套流程把「研究」和「生产」之间的鸿沟变成了产品的一部分。
第三,模型层开始公开竞争。榜单和开源都是外部可检验的信号,比发布会上的剪辑视频更硬。但榜单和真实车间之间的距离,仍然只能靠时间验证。
一周三条新闻,一条讲身体,一条讲场地,一条讲大脑。物理 AI 这件事的进度,大概就卡在这三样东西对齐的速度上。
本文为公开报道的转述与梳理,未独立验证厂商演示;不构成任何投资建议。